微細な血管やリンパ管を縫合する手術ロボットを開発するMMIが1.25億ドル調達
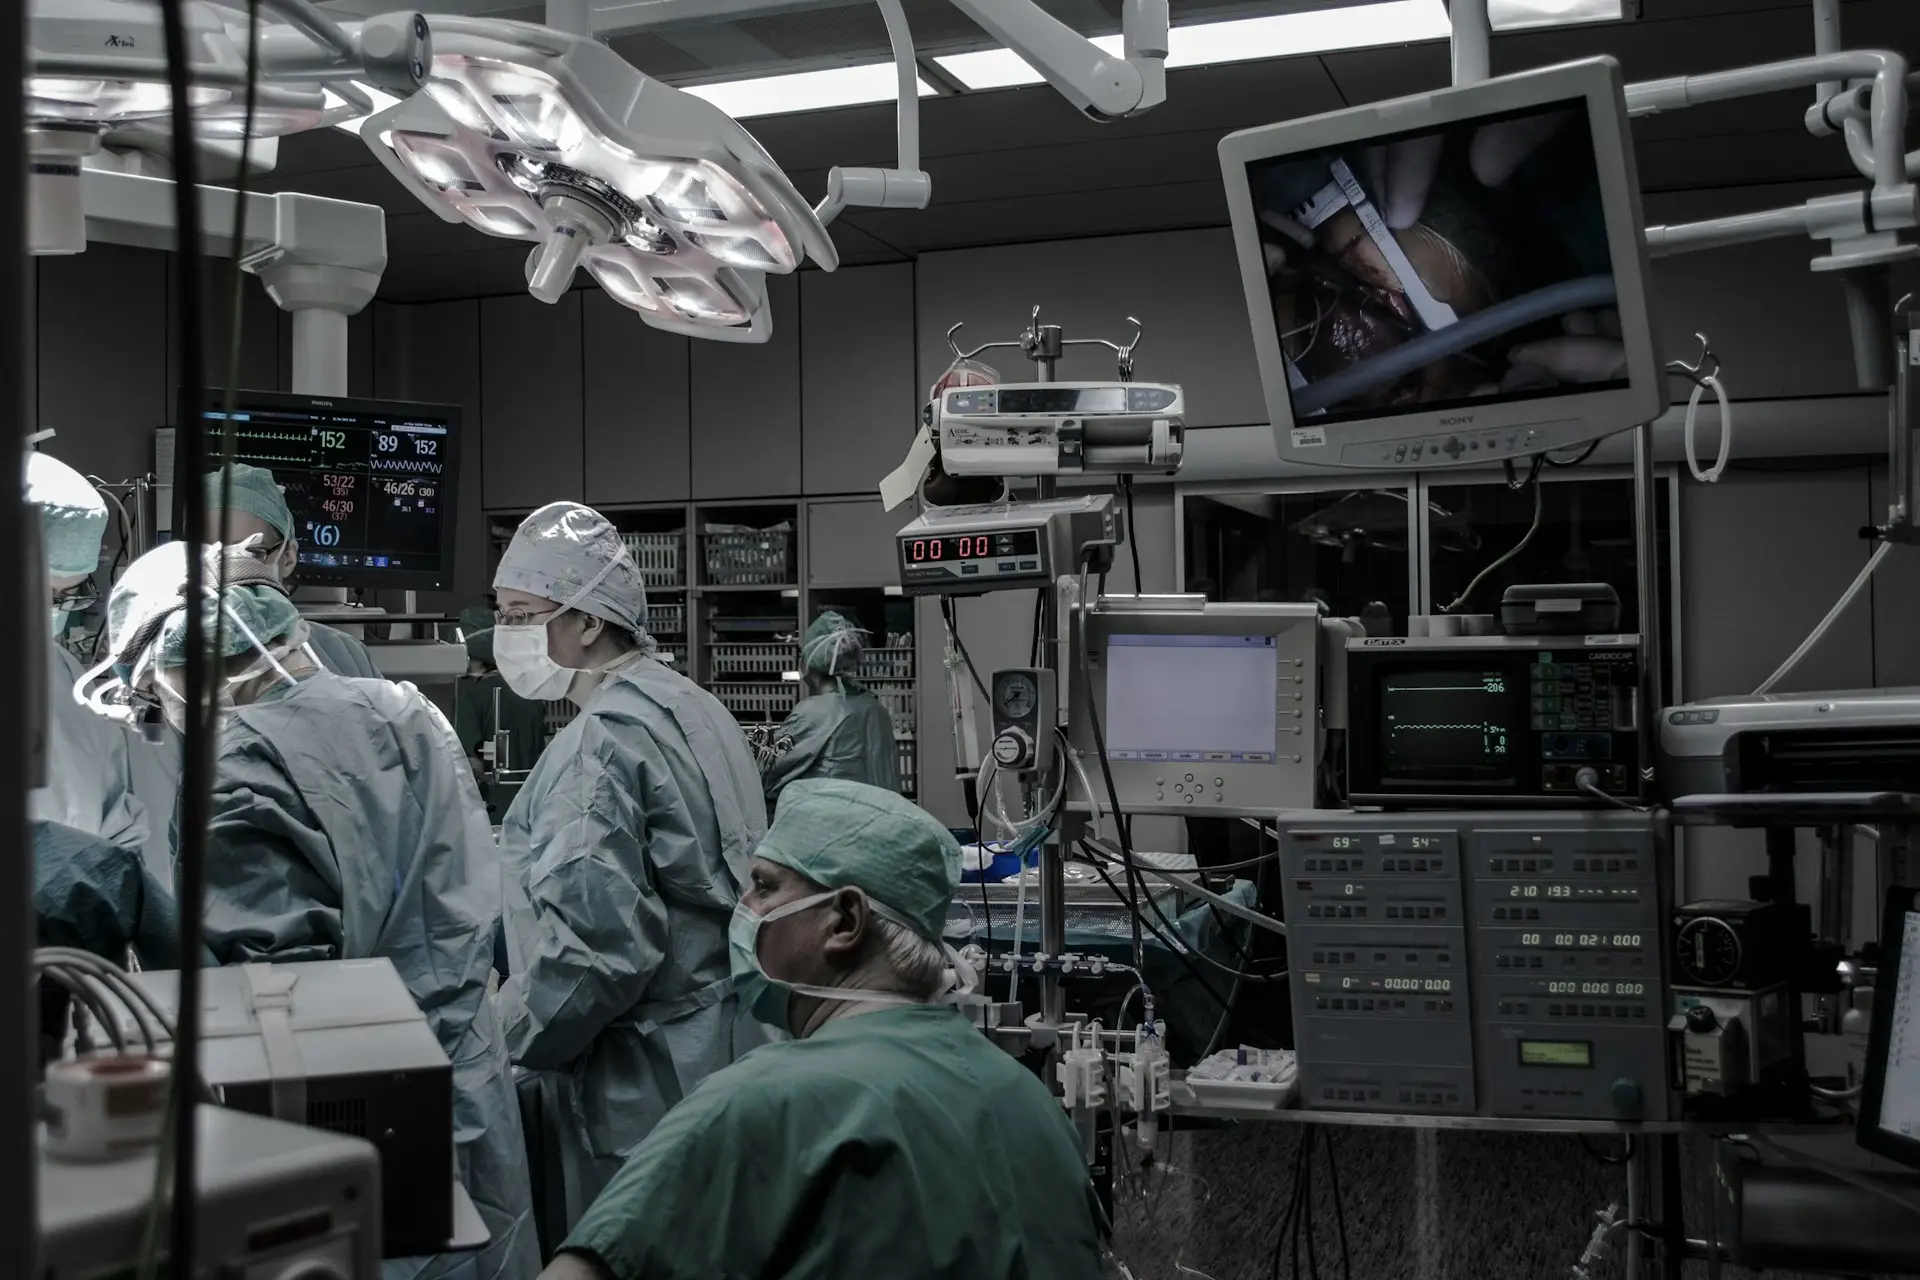
2015年にイタリア・ピサ近郊で創業したMedical Microinstruments(MMI)は、微細な血管やリンパ管、神経を縫合する手術ロボットを開発する企業である。主力の「Symani Surgical System」は、乳がん術後の再建やリンパ浮腫、外傷などの顕微鏡手術を支援する。
同社は2026年10月8日、シリーズDで1億2,500万ドルを調達した。既存投資家BioStar Capitalが主導し、S3 Ventures、Angelini Ventures、非公表の事業会社などが参加した。資金は米国と海外での販売拡大、臨床データの蓄積、対応する手術の拡大に充てる。
手作業の限界を補う「超微小外科」のロボット化
顕微鏡手術では、切断された血管やリンパ管を糸でつなぎ、血流やリンパ液の流れを回復させる。なかでも直径1mm未満の組織を扱う超微小外科は、外科医のわずかな手ぶれが針先の大きなずれとなる。高度な訓練を受けた術者も限られ、治療を提供できる施設を増やしにくいことが課題である。
Symaniは、腹腔鏡手術のように体内へ器具を入れるロボットではなく、切開部を顕微鏡などで見ながら行う開腹・開放手術を対象とする。外科医の操作を縮小して微細な器具へ伝え、手ぶれを除くことで、人の手では安定させにくい縫合を支援する。2024年に米FDAのDe Novo認可を取得し、欧州ではCEマークを得ている。
同社によると、世界で約50台が設置され、累計3,500件の手術に使用された。研究機器の段階から、医療機関への導入を広げる局面に入ったといえる。日本では2024年にグンゼメディカルとの独占販売契約を締結したが、契約発表時点では承認取得後の販売開始を予定しており、今回の発表でも国内承認や導入施設は明らかにされていない。
手の動きを最大20分の1へ縮小する遠隔操作
Symaniは自律的に手術するロボットではない。外科医がコンソールのコントローラーを動かすと、その操作が車輪付き装置の2本の微細操作アームへ伝わる。手元の動きを7〜20分の1へ縮小し、生理的な手ぶれ成分を除くことで、大きく自然な手の動きを微小な針先の動きへ変換する仕組みである。
先端の微細器具には、人の手首に近い7自由度を持たせている。直線的にしか動かない器具と異なり、細い血管の周囲でも針の向きや角度を調整できる。超微小外科用の器具は直径1mm未満の血管、50〜100マイクロメートルの針、10-0〜12-0と呼ばれる極細縫合糸に対応し、血管やリンパ管の吻合、縫合、軟部組織の剥離に用いる。
観察装置を専用化せず、従来の光学顕微鏡、ハイブリッド顕微鏡、3D外視鏡と組み合わせられる点も導入上の特徴である。既存の手術室へ配置し、外科医が必要に応じて介入できる構成を保ちながら、操作の縮小、手ぶれ除去、関節付き器具を重ねることで、開放手術における微細操作の再現性を高めている。
50台から世界展開へ、日本承認と臨床用途の拡大が焦点
MMIのMark Toland CEOは、主要医療機関でロボット顕微鏡手術への需要を確認できたため、今後は導入規模へ転換する段階であると説明した。調達資金により販売地域を広げるほか、エネルギー器具やデジタル手術機能を含むシステム拡張を進めるとしている。
BioStar CapitalのLouie Cannon氏は、同社の技術は既存手術を改善するだけでなく、従来は難しかった処置を可能にし得ると評価した。今後の判断材料は、約50台から設置数と稼働件数を伸ばせるか、追加用途の臨床根拠を築けるか、日本で承認と商用導入へ進めるかである。アルツハイマー病を対象とするREMIND試験は探索段階であり、有効性は確立していない。
参考文献:
※1:MMIによる1億2,500万ドルのシリーズD調達発表(リンク)
※2:MMIによるSymani Surgical Systemの動作原理と仕様(リンク)
※3:MMIによるSymani Surgical Systemの米FDA De Novo認可発表(リンク)
※4:MMIによるグンゼメディカルとの日本向け独占販売契約発表(リンク)
※5:Symani Surgical Systemを用いた顕微鏡下再建手術の多施設市販後研究(リンク)
【世界の医療ロボットの動向調査やコンサルティングに興味がある方】
世界の医療ロボット技術の動向調査、技術調査、新規事業機会の探索、参入戦略立案、パートナー探索などに興味がある方はこちら。
先端技術調査・コンサルティングサービスの詳細はこちら

関連記事
-
ニュース記事
中性原子方式の量子コンピュータを開発するOratomicが4.75億ドルを調達
-
ニュース記事
複数メーカーの建設機械をまとめて自動運転するASIにソフトバンクが2.25億ドル出資
-
ニュース記事
ステラレーター型核融合発電所を開発するType One Energyが2億ドル調達
-
ニュース記事
CO2回収型の高効率バイオガス発電設備を開発するReverionが1.75億ドル調達
-
ニュース記事
EVやロボット用磁石の材料を製造するHertha Metalsが1.34億ドル調達 トヨタ系VCなど出資
-
ニュース記事
ロボット向け省電力AI半導体を開発するSiMa.aiが1.5億ドル調達 マクニカ・富士ソフトと連携
CONTACT
お問い合わせ・ご相談はこちら